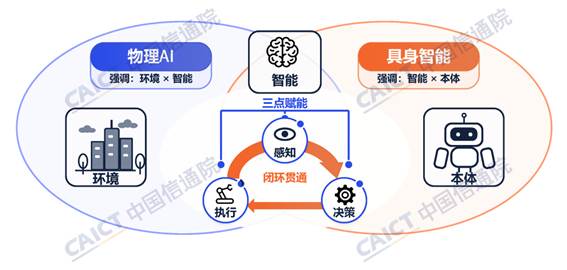
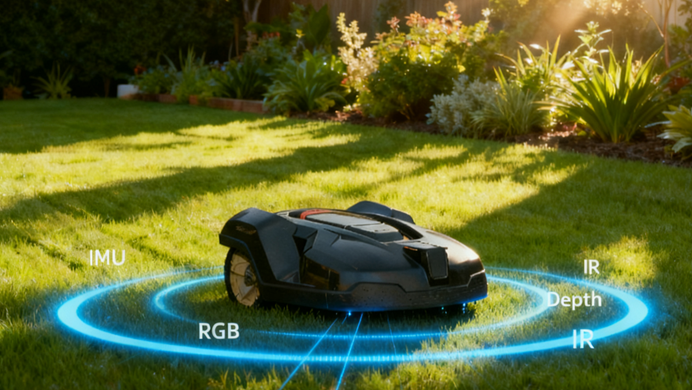
近年来,具身智能与人形机器人无疑是人工智能领域最热门的叙事之一。当一个机器人不再满足于在工厂里按固定轨迹搬运零件,而是开始尝试拿起一颗鸡蛋、拧紧一颗螺丝、在堆满杂物的桌面上精准抓取目标时,人们真正意识到:机器人已经走出了“能走、能看”的阶段,正在向“能抓、能操作”迈进。而支撑这一切从想象走向现实的,除了愈发灵活的结构与越来越强的算法,还有一个容易被忽视却至关重要的环节——机器人身上那些五花八门的“眼睛”,尤其是安装在手腕和机械臂末端的相机。
机器人为什么需要“长在手上”的相机
如果把机器人的大脑比作算法与模型,那么传感器就是它的五官。传统工业机器人大多依赖固定安装在上方的全局相机,通过“看全局、算轨迹、动机械臂”的方式来工作。这种方式在结构规整、环境固定的产线上足够可靠,可一旦面对抓取、装配、插接这类需要近距离精细判断的任务,全局视角就会暴露出明显短板:当机械臂末端伸向目标时,机身自身往往会遮挡目标物体,操作细节被视野死角吞没,精度也难有保障。
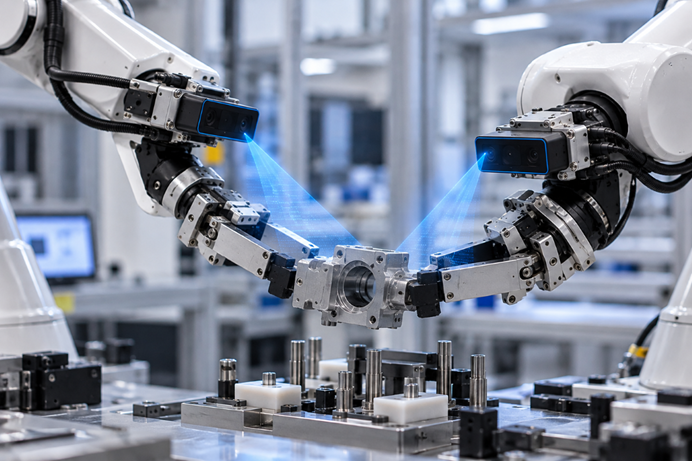
正是为了解决这一痛点,“机械臂腕部相机”逐渐成为机器人视觉方案里的高频概念。所谓腕部相机,本质上是把视觉传感器直接安装在机械臂的腕部或末端执行器旁,让相机与“手”同步运动、同步观察。这样一来,相机看到的画面始终是机器人即将要操作的那一小片空间,既绕开了机身遮挡,又能随着手腕的姿态调整视角,从而实现真正的“手眼协同”。在学术界与工业界,这种布置方式有一个形象的说法——“eye-in-hand”,即“手在眼"或“眼在手上”。与之相对的则是安装在外部固定位置、俯视全局的“eye-to-hand”方案。两者各有分工,但面对精细操作与动态抓取,腕部相机的优势无疑是决定性的。
从“手在眼”到“眼在手”:一场手眼协同的变革
要让腕部相机真正发挥作用,机器人需要解决一个看似简单实则复杂的数学问题——手眼标定。简单来说,就是要算清楚相机坐标系与机械臂末端坐标系之间相对位置和姿态的转换关系。只有标定准确,机器人才能把相机“看到”的目标位姿,换算成机械臂能够执行的运动指令。这也是机器人在安装末端相机后绕不开的第一步,业内常用的方法包括基于棋盘格、ChArUco码的标定求解,以及OpenCV的calibrateHandEye等成熟工具链。
但标定只是前提,真正决定操作上限的,是相机本身的感知能力。腕部空间极为有限,每一毫米体积、每一克重量都要精打细算;同时,机械臂末端运动速度快、姿态变化频繁,相机必须在极近距离、高速运动中保持稳定输出。这也让腕部相机和末端相机的选型,逐渐从单纯的彩色相机,走向能够同时提供深度与颜色信息的多模态感知方案。
多模态数据采集:机器人看得懂的“新语言”
如果说单目彩色相机让机器人“看见了颜色”,那么融合深度信息的RGB-D相机,则让机器人真正“看懂”了空间。深度感知让机器人知道目标物体离自己有多远、是什么立体形状、该用什么姿态去抓取;彩色图像则帮助它区分物体的纹理、颜色与语义特征。当这两种信息在同一时间、同一视角下同步输出,就构成了机器人感知世界最基础也最丰富的“多模态”输入。
这正是当前具身智能数据采集与算法训练的关键所在。无论是训练抓取模型、验证视觉伺服算法,还是构建机器人操作大模型,高质量、时间同步、空间对齐的RGB-D数据都是不可或缺的“燃料”。也因此,“机器人多模态数据采集相机”这个关键词,在近两年的科研与产业讨论中被反复提及。数据采集方式也在不断进化:有的通过遥操作手持终端采集,有的在机械臂上搭载多个相机以多视角重建,更有团队尝试将视觉与力觉、触觉、IMU惯性信息融合,让机器人在“看见"之外,还能“感受”。不难发现,无论路线如何演进,相机始终是这一切感知体系的起点。
把“眼睛”装进指尖:一款为末端而生的小相机
正是基于上述趋势,专门为灵巧手与机械臂末端设计的微型3D相机,正在成为机器人视觉赛道的竞争焦点。杭州洛微科技近期发布的DM-Mini 3D ToF相机,就是这一方向的代表性产品。
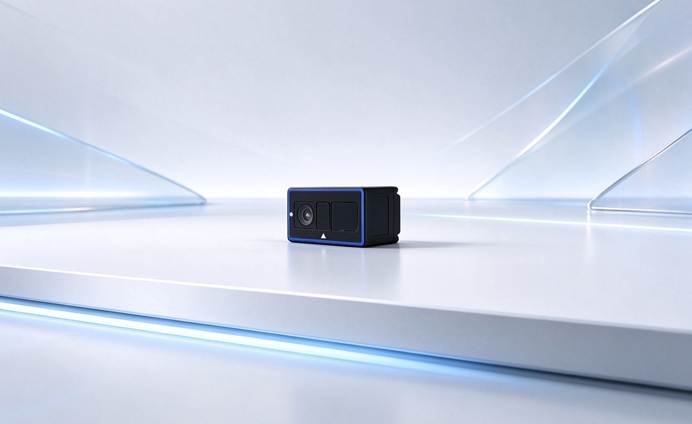
在机械臂末端的方寸空间里,DM-Mini把三维视觉感知能力压缩进了约60×29×30mm的机身中,整机重量仅约80g,能够轻松部署在机器人手腕、机械臂末端等位置。轻量化之外,它更关键的价值在于解决了精细操作的“视觉盲区”问题。传统3D相机在超近距离工作时往往会出现测量盲区、深度质量下降,而DM-Mini借助ToF(飞行时间)三维成像技术,实现了0.04m至1m的深度感知范围——意味着它从大约4厘米起就能稳定感知近场空间,为灵巧手的防碰撞与姿态调整提供实时数据支撑;在0.5m至1m的工作区间内,测距精度可达4mm,足以支撑小型零部件的精确定位与抓取姿态规划。
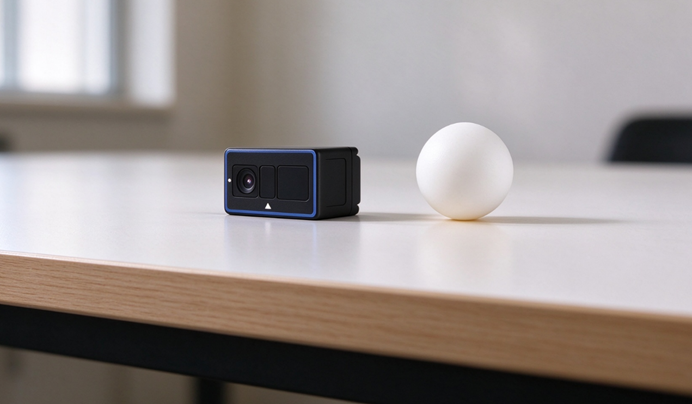
多模态能力同样是它的核心卖点。DM-Mini支持同步输出最高1600×1200分辨率的RGB彩色图像与深度图像,并可选配IMU惯性测量模块,让机械臂的运动状态估计与视觉惯性融合算法有了更丰富的输入;高达30fps的实时输出,则为动态抓取与连续操作提供了及时的视觉反馈。针对人形机器人内部空间紧凑、关节众多、线束布局复杂的现实约束,它还采用了SerDes高速串行接口,通过精简信号线束实现高速稳定传输,既降低了布线难度,也提升了信号抗干扰能力,为整机轻量化设计与后续开发留出了空间。
从应用场景来看,这类末端相机正在覆盖越来越广的机器操作任务:灵巧手抓取产品时辅助目标定位与抓取点规划;机械臂接近操作台面时提供近场深度信息用于主动防碰撞;双臂协同装配、插接作业时支撑视觉引导下的位姿调整;以及在设备内部、狭小空间等传统相机难以安装的场合补位。更重要的是,DM-Mini同步输出的RGB与深度数据,本身就是一套完整的多模态采集工具,能够支持科研机构与机器人企业开展目标识别、三维感知、视觉伺服与抓取规划的算法研究与验证。目前该产品已开放样机申请及技术合作咨询,并提供模组交付形态,方便厂商根据自身产品架构进行定制集成。
看得更近,才操作得更准
回顾机器人视觉的演进脉络,一条清晰的线索贯穿始终:从“看得远”到“看得近”,从“看得全”到“看得准”。早期机器人依赖广角相机观察整个车间,如今越来越多的视觉单元正在下沉到手腕、指尖这些最贴近操作的部位。腕部相机不仅让机器人看清了眼前的物体,更让机器人理解了如何与这个世界发生精细、可靠的交互。 随着人形机器人与具身智能加速走向商业化,这场围绕“机器人之眼”的竞争仍在升温。而对普通观察者而言,一个朴素的事实或许最能概括未来:当机器人的“眼睛”离它的“手”越来越近,它离真正“学会做事情”的那一天,也就越来越近。