近日,中国信息通信研究院(简称“中国信通院”)人工智能研究所联合清华大学电子工程系、具身智能测试实验室共同发布《具身智能发展报告(2026年)》。报告系统梳理了具身智能的技术内涵、产业进展、应用落地、评测体系与治理趋势,重点分析其从“实验室”走向“实训场”的关键进展与挑战,为理解2026年具身智能发展态势提供参考。
近两年,具身智能连续被写入政府工作报告,成为国家层面重点培育的未来产业之一。资本市场与政策关注持续升温,模型、本体、数据等环节新成果密集发布;但另一方面,规模化落地与商业闭环仍面临多重约束,技术演示与真实交付之间尚存在明显落差。2026年的具身智能,正站在从未来产业向试点应用过渡的关键节点。
一、具身智能与物理AI:同一范式的两种说法
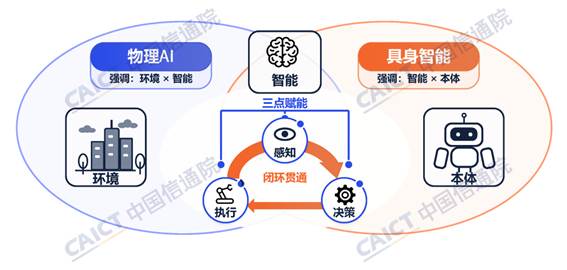
报告首先厘清了一个容易混淆的概念:具身智能(EAI)与物理人工智能(PAI)本质上是同一技术范式的不同表述。两者都面向真实物理世界的智能技术,区别在于侧重点——EAI更强调“智能如何通过身体实现”,PAI更强调“人工智能如何进入并作用于物理世界”。它们共享多模态基础模型、视觉-语言-动作模型(VLA)、世界模型、机器人学习、物理仿真等底层技术。机器人则是检验这两种智能的理想“试验田”,物理世界正在成为检验人工智能是否真正走向通用智能的重要试验场。
二、产业现状:热与冷并存
2026年的具身智能产业呈现出鲜明的“冷热交织”特征。
热的一面:政策支持、资本投入和产品供给全面升温。2026年上半年国内融资约935亿元,较上年同期提升约5倍,百亿估值企业增至20家;上半年全球人形机器人出货量超2.2万台,世界机器人大会发布新品311款,同比增长超一倍。
冷的一面:技术、应用、企业三个层面均存在寒意。前沿模型闭源导致产业可获得能力与前沿水平存在约两代断层;出货不等于上岗,相当比例设备月均开机天数不足10天,订单含金量低;表演租赁日租金跌去八至九成,二手工程样机残值缩水近九成,多数企业增收不增利。报告判断,这种冷热交织是市场预期前置与产业能力滞后之间矛盾的集中体现,未来两至三年将通过市场竞争完成首轮行业出清。
三、技术体系:四要素协同演进
当前技术路线尚未定型,行业沿模型、数据、本体、算力四个关键要素协同寻求突破。
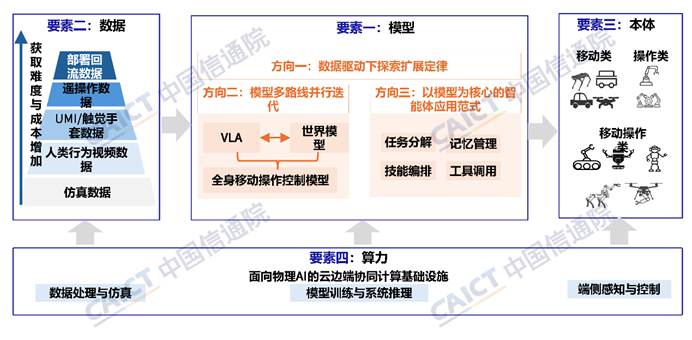
模型方面,技术路线远未收敛。行业围绕突破物理认知和行动短板,沿三个方向探索:数据驱动下持续探索模型扩展定律;多路线并行推动认知与行动能力突破(包括延续VLA路线、融合世界模型、将端到端策略向全身移动操作拓展);探索以模型为核心的智能体应用范式。
数据方面,仿真合成与真实数据双线并行填补缺口。全国已建成启用超70家训练场,数据生产加快工程化平台建设,质量评价体系初步形成,流通交易与合规探索起步。
本体方面,关节驱动、灵巧手、触觉传感、端侧计算、电池等核心零部件性能加速迭代,双足人形、轮臂、四足及轮足等整机构型持续完善,整机制造从零部件组装转向产品定义。
算力方面,统一异构本体资源调度、端云分割推理与通信—计算协同设计、端侧高能效推理与算控一体三条路线并行演进,云边端协同的系统支撑能力持续完善。
四、应用与商业:从“表演”走向“作业”
具身智能的应用正由展示体验、单点验证向实际作业、规模应用深化。文娱表演和竞技赛事持续扩大社会关注度,玩具和陪伴产品率先进入个人消费市场,制造、物流、能源、医疗、商业服务等领域试点规模逐步扩大。
产业链分工进一步明确:上游为数据、算力、基础软硬件和核心零部件,中游为具身智能产品与技术服务,下游为行业应用。截至2026年10月8日,国内相关企业达405家,其中47.2%的企业同时覆盖两个及以上产业链环节。一个值得注意的趋势是,一批二次开发服务商依托已有本体和模型完成应用交付,成为产业链分工细化的突出特点。
商业模式仍在探索之中。数据环节最先闭环,模型通过整机溢价、订阅服务和生态绑定间接变现,本体销售与租赁双轨并行,场景解决方案处于落地初期。总体看,多数环节仍处于“增长已成立、盈利未建立”的阶段,可持续商业闭环尚未形成。
五、评测体系:标定能力边界,但挑战仍存
基于2026年公开发表的约800篇具身智能模型论文及其使用的公开基准,报告将现有评测基准分为四类:具身认知类(静态问答式,考查空间感知、物理常识、记忆与规划)、具身导航类(动态仿真,考查探索与移动)、具身操作类(仿真或真机,考查操作与协同作业)、具身安全类(从语义安全向闭环执行和物理后果评估扩展)。
一个关键发现是:受控桌面操作基准趋于饱和,但在环境扰动下模型性能普遍跌至30%以下,精细操作、长程多步任务和开放语义交互仍是突出短板,仿真与真机评测结果存在明显落差。评测仍面临三方面挑战:真实性、可复现性与低成本难以兼顾;测试变量多且不可穷举;现有基准与产业界关注的连续作业能力、任务节拍、运行成本等生产性指标存在错位。
六、未来展望
报告从四个方向展望未来发展:技术架构重构、应用场景深化、评测体系完善和安全伦理构建。在产业层面,重点场景将引领发展,基础设施、产业生态和就业体系同步重构;在治理层面,标准体系正从“建框架”走向“落地实施”。
具身智能的故事才刚刚进入最关键的章节——从“能演示”到“能干活”,从“卖本体”到“建闭环”,未来两三年将是检验这场热潮成色的窗口期。而这一判断落到产业一线,最先被检验的往往不是模型参数或演示视频的惊艳程度,而是那些决定机器能否在真实环境中稳定“作业”的底层能力:感知是否可靠、响应是否及时、成本是否可控、体积是否适配。
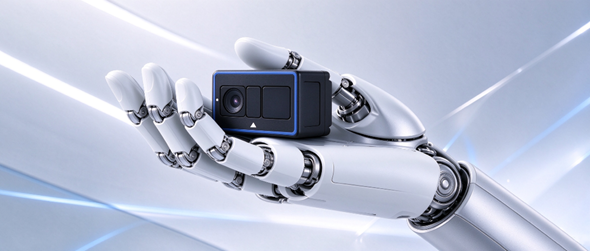
洛微科技推出的DM-Mini 3D ToF相机,正是这一逻辑下的一个具体注脚。这款产品专为机器人灵巧手及机械臂末端视觉感知设计,机身仅60×29×30mm、整机重量约80g,将三维视觉能力嵌入手腕、手掌等末端位置,从约4cm起即可提供深度信息,并在0.5—1m工作区间实现约4mm的深度测量精度。它同时支持RGB与深度图像同步输出,配合最高30fps的实时反馈和SerDes高速接口,在有限空间和布线约束下为灵巧手的精细抓取、腕部数据采集、末端防碰撞和双臂协同装配提供可用的近场三维数据。报告所指出的“环境扰动下模型性能普遍跌至30%以下”的短板,首先需要感知层面的鲁棒性来托底;而DM-Mini 3D ToF这类面向末端场景的小型化、集成化感知硬件的成熟,则让这种鲁棒性有了在量产整机上落地的可能。
从更大的产业视角看,具身智能的规模化从来不是单一环节的突破。模型、数据、本体、算力四要素的协同,最终要落到每一个关节、每一颗传感器、每一瓦功耗的真实约束中。当资本热潮逐步退去,真正留在场上的,将是那些能把“演示能力”转化为“作业能力”的系统——而感知硬件的进化,正是这条转化链上无法绕开的一步。DM-Mini 3D ToF所代表的,不是聚光灯下的本体炫技,而是具身智能从“热”走向“实”的过程中,那些安静但不可或缺的底层支撑。
参考文章