ToF深度相机正在从单一感知器件演变为多场景智能感知的核心基础设施。从移动机器人的dToF补盲模组,到工厂车间的3D拆垛系统,再到机场的智能客流分析平台,ToF技术以其主动红外测距、稠密深度输出、低算力开销的特点,覆盖了0.2~8米这一最广泛的中近距感知需求。
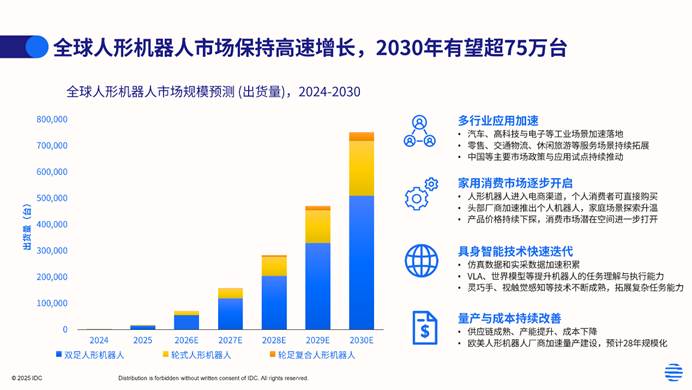
2026年上半年,全球人形机器人出货量接近2.5万台,同比增长432.1%,市场规模超7.4亿美元。IDC同步将2030年全球出货预期上调至75万台以上,较此前预估提高约50%。但比增速更值得关注的是,行业增长的内在逻辑正在发生根本性位移。
视觉引导拆垛的选型决策,核心原则是“匹配场景而非追求参数”。精度、视场、抗光能力、工作距离这些指标之间相互制约,不存在面面俱到的“全能相机”,关键是找到最适合你场景的平衡点。
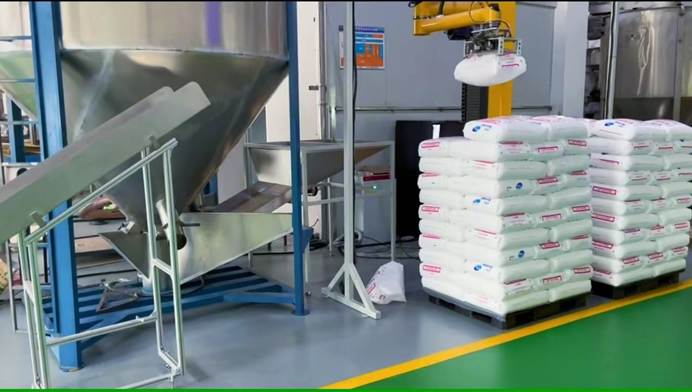
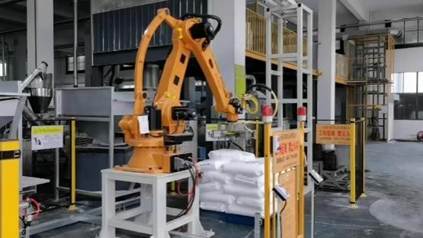
在烟草、化工、食品、物流仓储车间,托盘上堆叠的纸箱、编织袋等物料源源不断,拆垛是入库和转运环节的高频作业。传统机器人拆垛大多依靠人工示教编程,只能处理固定品规、标准码放的垛型。一旦遇到混码堆放、箱体角度偏移或包装外观多变的货物,就很容易抓取失败。3D视觉引导拆垛技术的出现,让机器人真正“看懂”了不同形态的货堆。然而,一个容易被忽视的事实是:同样是拆垛,规整纸箱垛、编织袋软包垛和多SKU混垛对3D视觉相机的要求截然不同。本文将分三类场景拆解其技术难点与视觉相机的差异化要求,并简述洛微拆垛3D相机在各场景中的适配能力与现场效果。
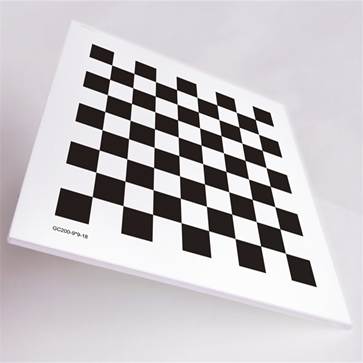
在机器视觉项目中,不管是2D工业检测、双目立体视觉,还是ToF深度相机、机器人手眼标定,都离不开相机标定这一步骤。标定板作为标定过程中的基准参照物,相当于视觉系统的一把标准“标尺”。标定板选择不当,即便算法调试再完善,也会带来镜头畸变校正不准、像素物理换算偏差、点云精度下降等一系列问题。很多工程师遇到标定结果漂移、重复度差,问题往往不在算法,而是标定板与场景不匹配。
在现代化的工厂车间和物流仓库里,成千上万的麻包袋、软包袋、纸箱堆叠成垛,等待被搬运、拆解、投料。过去,这些繁重的劳动依赖人工完成——工人弯腰、搬运、码放,日复一日地重复着高强度的体力劳动。而如今,一场由3D视觉技术驱动的自动化变革,正在悄然重塑这一场景。
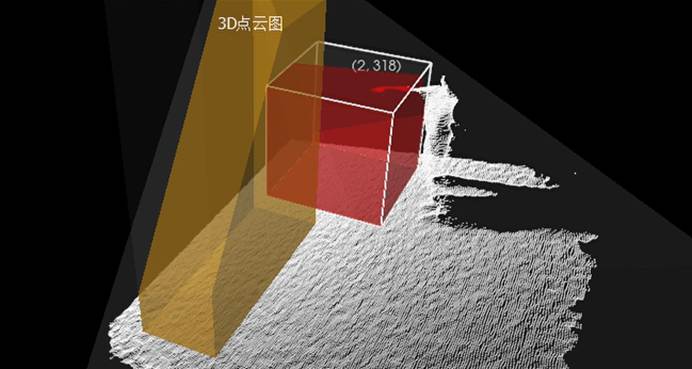
普通2D摄像头只能记录画面的X、Y平面像素信息,无法知道物体离镜头有多远。而3D深度相机,可以为每一个像素增加Z轴深度数据,输出深度图与三维点云,还原真实世界立体结构,让机器真正拥有“空间感知能力”。
随着3D视觉+人工智能技术落地,机器人拥有了“立体眼睛”,3D视觉引导拆垛正在破解传统作业痛点,实现全品规、混码垛型自动化拆垛,成为仓储物流智能化升级的重要方向。
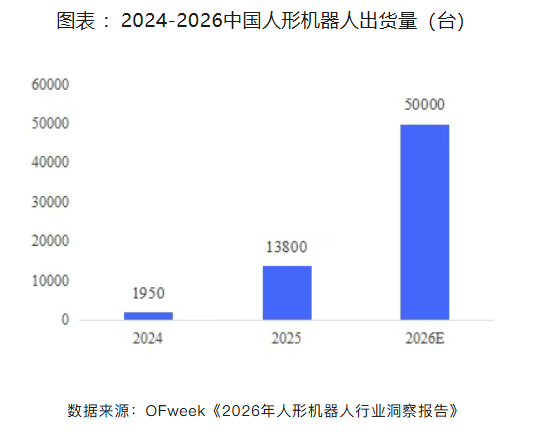
2025年被行业定义为人形机器人商业化元年,全球市场迎来爆发式增长:Omdia数据显示当年通用具身智能机器人出货量近5倍增长,IDC统计人形机器人营收同比增幅达508%;全年全球装机量约1.6万台,中国市场占比超80%,成为全球人形机器人生产与应用核心阵地。步入2026年,行业正式迈入量产落地验证窗口,量产、出货规模实现跨越式提升。据OFweek《2026年人形机器人行业洞察报告》,2026上半年中国人形机器人总产量突破30000台,实际出货量约23000台,全年出货量预计冲击50000台大关。
随着工业机器人渗透率持续攀升,人机协同作业成为智能制造主流生产模式。国际机器人联合会(IFR)2025年报告数据显示,小批量、多品种柔性产线依靠传统围栏、安全光栅做防护,产线改线、设备调试带来的无效停机占比高达18.7%,车间场地利用率降低15%-20%,安全生产与生产效率形成难以调和的矛盾。

联系我们

填写表格以获取有关 LuminWave 的更多信息。

我们会尽快回复您。

联系电话:

联系我们

我们的销售代表将及时回应并协助您。