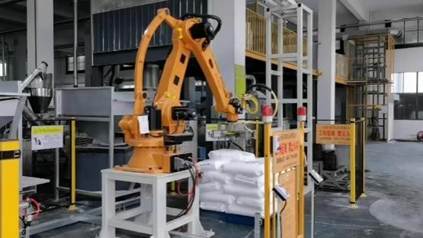
“相机买回来才发现精度不够、帧率跟不上,或者环境光一强就瘫了”——这句话大概是自动化产线工程师最扎心的共鸣。在视觉引导拆垛项目中,许多人把大量精力花在机械臂的品牌和负载上,却忽略了真正决定项目成败的,是那双“眼睛”能不能看得准、看得稳。
本文从实际落地项目中的踩坑经验出发,梳理3D相机选型的核心指标和集成要点,帮你少走弯路。
一、四个最常踩的选型坑
坑一:只看精度,忽略视场
很多人选型时第一眼盯的是“Z轴精度”,觉得精度越高越好。但精度和视场是一对矛盾体——在同样的分辨率下,视场越大,单个像素代表的实际尺寸就越大,精度自然下降。如果你的拆垛场景需要覆盖整个标准托盘(1.2m×1.0m),却选了一款高精度但视场只有0.5m×0.4m的相机,那就只能通过移动相机或拼接点云来获取完整图像,系统复杂度和处理时间都会大幅增加。
正确做法:先根据料垛的最大尺寸和安装高度,算出需要的最小视场范围,再在这个约束下选择精度最高的型号。
坑二:忽视车间强光/暗光环境
这是实验室测试和现场落地之间最大的鸿沟。工厂车间的顶灯可能是高频频闪的,纸箱表面的彩色印刷又反光,打出来的点云直接分层翘曲,最上层翘边的纸箱甚至会被识别成两个,机器人下去抓直接抓空撞垛。
有工程案例显示,解决这个问题的方法可能出乎意料地简单——加一块几十块钱的背光灯板,把相机安装角度从垂直改成15度倾斜,避开顶灯的直射反光,点云一下子就清晰了,误识别率从12%直接降到0.1%以下。但前提是,你选的相机本身要具备足够的抗环境光能力,否则后期再怎么调整角度也救不回来。
目前主流工业级3D相机的抗环境光能力从几万Lux到100Klux不等。在物流仓储场景中,建议选择抗环境光至少达到20,000Lux以上的相机;如果现场有靠近窗户、天窗等阳光直射条件,则需要更高规格的抗光能力,例如洛微科技的DM系列ToF相机最高支持100Klux抗光等级,在客户拆垛现场识别抓取率高达99.99%,识别节拍<3s。
坑三:低估软包形变对点云的影响
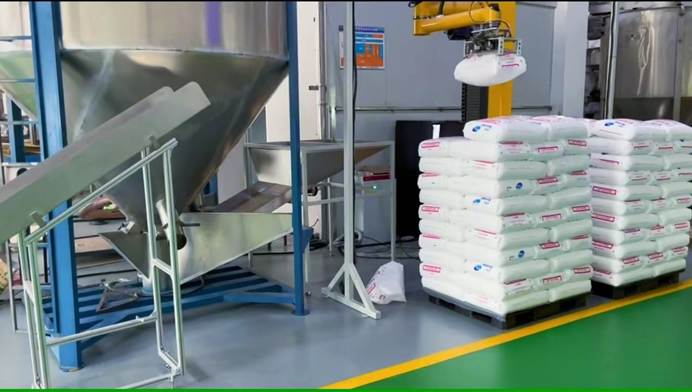
纸箱、周转箱这类规则物体相对好处理,但软包袋(化工原料袋、饲料袋、编织袋)的形变问题常常被严重低估。软包袋存在褶皱、变形、倾斜、鼓包、塌陷等情况,堆叠后边界不清晰,传统2D视觉根本无法精准识别定位。
这意味着相机不仅要“看清”表面,还要能输出完整、细节丰富、平滑清晰的高质量3D点云数据,配合AI算法才能实现形变物体的可靠识别。选型时要重点考察相机对复杂材质和表面的成像质量——尤其关注它对褶皱边界的分辨能力,以及配套算法是否支持形变物体的分割和定位。
坑四:相机安装距离不匹配
工作距离决定了相机的安装位置,而安装位置又受限于车间空间。有些项目的料垛高度达到2.5米,相机必须安装在更高位置才能俯拍到整个托盘顶层,但如果厂房限高,就会出现“相机装不下”的尴尬。
还有一种情况是:相机的工作距离和视场在设计时算得刚刚好,但托盘在相机下方存在放置误差(实际来料未必精准对齐),最严重的错位情况下视野就覆盖不到完整顶层了。选型时一定要留出至少10%-20%的视场余量来应对来料波动。
二、拆垛3D相机选型指标清单
明确了常见坑之后,下面是一份系统化的选型检查清单。建议在选型阶段逐项确认,避免遗漏。
1.工作距离
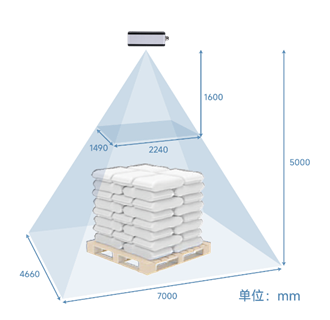
指相机镜头到目标物体表面的距离。拆垛场景中,相机通常需要安装在料垛上方2-4米的高度。目前主流产品的工作距离覆盖范围从30cm到4.5米不等,选择时要考虑料垛最高和最低状态下相机都能正常工作。
2.视场范围
视场必须覆盖整个料垛顶层(含来料错位余量),且在整个工作距离范围内都要满足要求。注意区分“近端视场”和“远端视场”——料垛较高时相机距离近、视场小,料垛较低时距离远、视场大,两端都要验证。
3.点云精度
对于精确引导机械臂抓取的场景,亚毫米到毫米级的精度是基础。但不要一味追求极致精度,要根据目标物尺寸和抓取容忍度来平衡精度与成本。
4.抗环境光能力
根据现场光照条件选择。标准厂房灯光环境下,20,000Lux以上的抗光能力基本够用;有阳光直射或强反射的车间,需要选择50,000Lux甚至100Klux级别的产品。
5.帧率/采集速度
帧率直接影响拆垛节拍。拆垛场景中,每次抓取前需要完成一次拍照+识别+定位计算。主流3D相机的采集时间在200-500毫秒左右,高端型号可在500毫秒内完成整托盘扫描。如果产线节拍要求高(如≤5秒/箱),帧率就是关键瓶颈。
6.防护等级
工业车间环境复杂,粉尘、油污、水汽都可能影响相机寿命。拆垛场景建议至少选择IP65防护等级,多粉尘环境(如水泥、炭黑拆垛)建议IP67。
7.标定难度
手眼标定是打通相机坐标系与机器人坐标系的必要步骤。好的视觉系统应提供自动或一键标定功能,降低现场工程师的操作门槛。目前已有方案支持一键手眼标定及参数自动导入。
8.软件接口适配性
相机和视觉软件需要与现有机器人品牌、PLC系统对接。务必确认是否支持TCP/IP等标准通讯协议,以及是否已适配你使用的机器人品牌(ABB、库卡、发那科等主流品牌通常都有成熟适配方案)。
三、集成要点:从选型到落地
选对相机只是第一步,集成环节同样决定项目成败。
相机安装方式的选择
视觉拆垛有两种主流安装方式:“眼在手外”(相机固定安装)和“眼在手上”(相机安装在机械臂末端)。
眼在手外的优势在于可以并行处理——机械臂放货的同时,相机可以拍摄下一层垛型,这在节拍要求小于5秒/箱的场景中非常关键。同时,相机固定在支架上,手眼标定结果可以保持数月甚至一年不需要重新标定。需要注意的是遮挡问题:如果料筐较深,机械臂伸入时可能挡住相机视线。判断标准是——如果料筐深度小于机械臂第二节手臂的长度,手臂伸入时会自然“越过”拍摄区域,遮挡问题不明显。
眼在手上更适合深筐(深度超过600mm)场景。但代价是每次拍照都需要“停稳→拍摄→再启动”的序列,每次至少多消耗0.5-1秒。而且相机安装在机械臂末端,碰撞风险高,一旦发生意外碰撞就需要重新标定。
对于大多数常规拆垛场景(料筐深度≤机械臂单臂长度),眼在手外方案的综合性价比更高。DM相机的紧凑设计(108mm×39mm×60mm,重366g)使其既能方便地固定安装,也能适应末端安装的需求。
标定与通讯对接
手眼标定需要建立相机坐标系与机器人坐标系的转换关系。目前不少视觉系统提供四点标定等简化方法,并已适配ABB、库卡、发那科等主流工业机器人品牌,支持TCP/IP通信。
通讯对接环节要确认三件事:通信协议是否匹配(TCP/IPSocket、PROFINET、EtherNet/IP等)、数据传输的实时性是否满足节拍要求、异常处理机制是否完善(如识别失败时的回退策略)。
现场调试周期
调试周期因项目复杂度差异较大。标准化程度高的项目,从设备安装到联调投产可以在1.5到3个工作日内完成。但如果现场光照条件复杂、垛型多变、通讯对接需要定制开发,调试周期可能拉长到1-2周甚至更久。
压缩调试周期的关键在于前期准备:在设备到场前完成相机预热和标定、提前确认来料的实际公差范围、在实验室环境下模拟现场光照做验证测试。
四、小结
视觉引导拆垛的选型决策,核心原则是“匹配场景而非追求参数”。精度、视场、抗光能力、工作距离这些指标之间相互制约,不存在面面俱到的“全能相机”,关键是找到最适合你场景的平衡点。
建议在选型阶段做好三件事:第一,把现场的实际工况(光照、粉尘、来料公差、料垛尺寸)摸清楚,不要只看实验室参数;第二,用选型清单逐项对照,避免遗漏关键指标;第三,在预算允许的范围内,优先选择软件生态成熟、集成适配度高的方案——因为现场90%的视觉问题,往往是机械和环境没做对,算法只是补锅的。