在烟草、化工、食品、物流仓储车间,托盘上堆叠的纸箱、编织袋等物料源源不断,拆垛是入库和转运环节的高频作业。传统机器人拆垛大多依靠人工示教编程,只能处理固定品规、标准码放的垛型。一旦遇到混码堆放、箱体角度偏移或包装外观多变的货物,就很容易抓取失败。3D视觉引导拆垛技术的出现,让机器人真正“看懂”了不同形态的货堆。然而,一个容易被忽视的事实是:同样是拆垛,规整纸箱垛、编织袋软包垛和多SKU混垛对3D视觉相机的要求截然不同。本文将分三类场景拆解其技术难点与视觉相机的差异化要求,并简述洛微拆垛3D相机在各场景中的适配能力与现场效果。
一、规整纸箱垛:反光抑制是核心命题
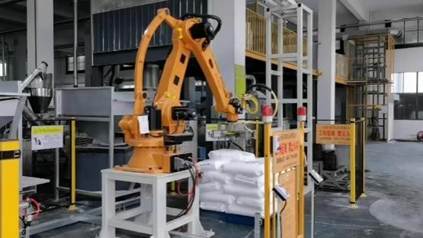
场景特征:纸箱垛通常码放规整、尺寸统一,看似是三类场景中最“简单”的一种。但实际作业中,纸箱表面的胶带、印刷图案、覆膜包装会产生强烈的镜面反射,导致3D相机采集的点云出现缺失或畸变。
难点解析:纸箱表面的高反光会引发两类问题。其一,镜面反射导致图像中某些区域过曝或失真,干扰深度感知;其二,纸箱胶带与印刷图案复杂,容易造成点云噪声,影响定位精度。此外,纸箱之间的紧密贴合还会带来边缘粘连问题,普通目标检测算法只能框出货物大致区域,难以精确分割每个箱体。
对3D相机的差异化要求:此类场景要求相机具备抗反光噪声能力。具体而言,相机需要通过优化光学器件和核心成像算法,在高反光条件下仍能捕捉足够的有效信号,生成轮廓清晰、细节完整的3D点云。同时,相机的Z向精度需达到毫米级,以确保紧密贴合箱体之间的精确分割。
二、编织袋软包垛:抗褶皱与形变是最大挑战
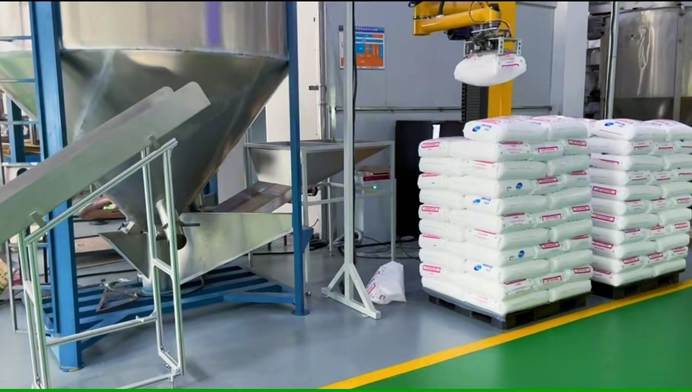
场景特征:麻袋、编织袋等软包物料材质柔软,堆压后极易出现褶皱、塌陷、拉伸变形,每一袋的形态都千差万别。同时,软包垛型极不固定,井字垛、乱垛、六花垛、五花垛随意切换,没有统一的抓取参考点。
难点解析:软包拆垛的核心难点在于物料形态的高度不确定性。传统2D视觉或固定轨迹设备完全无法适配,只能人工逐袋判断抓取点。此外,软包垛型普遍达到2m×2m×2.3m的超大尺寸,常规视觉设备视野不足、测距不够,无法完整覆盖垛型。车间现场还存在粉尘弥漫、光照不均等环境干扰,顶部天窗阳光直射散射、工厂灯光明暗交替,都会严重影响成像质量。
对3D相机的差异化要求:此类场景要求相机具备抗褶皱算法能力和超大视野覆盖能力。相机需要在软包褶皱、塌陷、拉伸变形等复杂形态下,仍能自动分割单个袋体并计算最优抓取点。同时,相机的工作距离和视场角需足以覆盖超大垛型,无需调整设备位置即可完成全垛扫描。
洛微适配能力:洛微软包拆垛解决方案搭载自研DM系列3D相机,拥有70°×50°宽广视角、最远10米超大工作距离,近端视场可达2240mm×1490mm,无需调整设备位置即可完整扫描2m×2m×2.3m超大软包垛型。支持新增物料免注册快速适配,可精准识别纯色、复杂图案、褶皱、塌陷、拉伸变形等各类软包形态,自动分割单个袋体、计算最优抓取点,识别准确率高达99.9%。某知名家电制造企业引入该方案后,仅用3天即完成整体部署,面对顶部天窗阳光散射的干扰工况,抓取识别率仍稳定在99.9%以上,识别节拍<3秒。
三、多SKU混垛:精准物体分割是技术门槛
场景特征:混垛场景中,不同品规、不同尺寸的纸箱或软包混合码放,垛堆货物互相紧靠、箱体边缘粘连。这种场景广泛存在于电商物流、食品饮料、医药日化等行业,是三类场景中自动化难度最高的。
难点解析:混垛拆垛的最大难点在于物体分割。普通目标检测算法只能框出货物的大致区域,无法区分紧靠在一起的多个物体。此外,不同品规的货物尺寸、重量、纹理各异,码放不规整,要求机器人具备实时的环境感知能力以引导抓取动作。传统自动化设备难以兼顾柔性化与精度,而人工拆垛则效率低、强度大、稳定性不足。
对3D相机的差异化要求:此类场景要求相机具备精准物体分割能力,需要借助MaskR-CNN等实例分割算法做到像素级轮廓提取,将顶层每一个箱体、包袋完整分割出来。相机还需同时捕捉垛型表面纹理信息和点云数据,以区分外观相似但品规不同的货物。在多层堆叠场景中,相机还需具备抗遮挡能力,确保顶层物体遮挡下层时仍能准确重建三维模型。
四、洛微拆垛3D相机:一套硬件平台适配多元场景
洛微科技拆垛3D相机方案由3D相机、拆垛软件以及可选配的工控机组成,基于先进的3D视觉技术,能够适应各种不同类型、形状和尺寸的货物。根据不同场景需求,洛微提供丰富的3D相机选型,包括LWP-D322C、LWP-D345C-I等,可根据客户的实际使用场景及预算提供定制化解决方案。
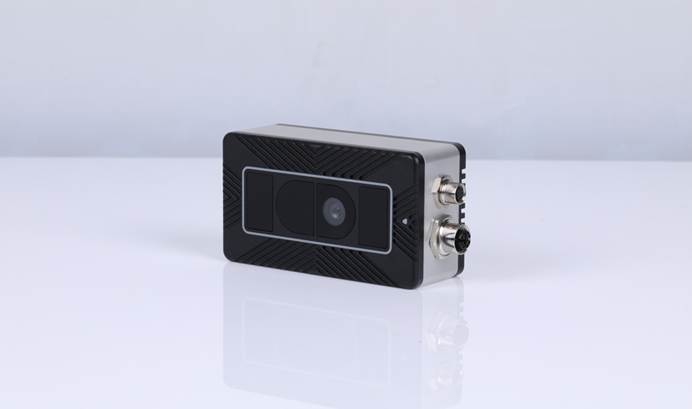
从现场效果来看,洛微方案在实际项目中展现了良好的场景适应性:支持远距离大视野(最远5m工作距离、70°×50°视场角),轻松应对超高、超大垛型;具备抗环境光干扰能力,无惧工厂光照变化;AI识别支持新增物料免注册,支持纯色、复杂图案、形变、褶皱等各类软包识别;方案可搭配六轴、四轴、立柱等各类机器人,支持单/双工位灵活部署。
综上,纸箱、软包、混垛三类栈板场景,痛点各有侧重,对 3D 视觉硬件的能力侧重点也有所区分。纸箱场景重点解决覆膜反光与栈板偏移;软包场景核心挑战是袋体形变、褶皱点云采集;混垛场景考验相机大视场下的三维重建能力与多物体分割效果。选型视觉引导拆垛方案时,不能简单套用通用方案,需要结合自身货物包装形态、车间光照环境、栈板来料状态,匹配对应的拆垛 3D 视觉系统。洛微拆垛专用 3D 相机针对工业拆垛场景做了专项优化,为机器人视觉拆垛提供可靠的三维数据支撑,助力工厂实现柔性自动化拆垛落地。