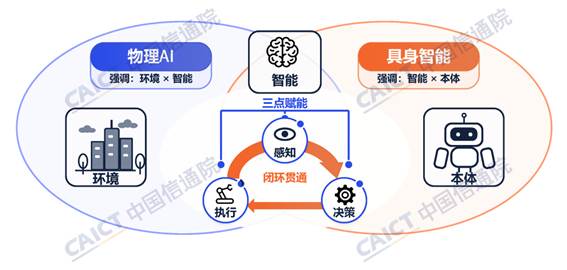
近些年,具身智能迎来快速发展,人形机器人、协作机械臂、灵巧手从实验室走向工业、家庭等真实场景。很多人关注机器人的行走能力、大模型大脑,却容易忽略一个关键环节:机器人想要像人一样完成捏取小零件、分拣物件、精密装配这类精细动作,末端的近距离三维感知能力,才是决定操作成败的核心基础。
人类的双手之所以可以灵活操作,依靠眼睛近距离实时获取物体大小、距离、空间位置信息,快速调整手部姿态。但对于机器人来说,把这套“手眼配合”复制到硬件上,却存在不少现实阻碍。
传统3D视觉的近距离感知痛点
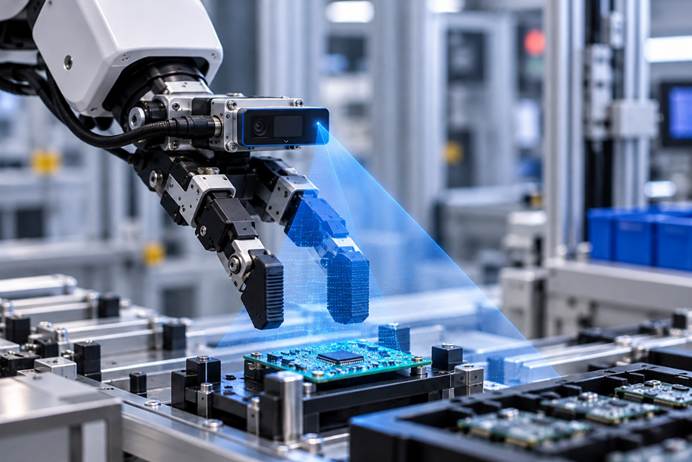
市面上不少工业3D相机、深度传感器,主要面向中远距离场景,比如机器人导航、大范围环境扫描。当机械臂末端、灵巧手贴近物体,距离缩短到几十厘米甚至几厘米的时候,传统设备就容易暴露出短板:
1. 近距盲区问题:部分深度相机存在最小探测距离限制,物体离镜头过近,直接无法输出有效深度数据,灵巧手靠近目标瞬间就“看不见”物体。
2. 精度大幅衰减:即便勉强成像,近距离状态下深度误差会显著变大,毫米级定位能力丢失,机器人抓取容易出现抓空、夹偏、碰撞损毁工件。
3. 体积重量约束:机械手腕部、灵巧手手掌安装空间狭小,传统3D相机体积大、重量高,加装之后会改变机械臂惯量,影响运动控制性能,很难直接部署在执行末端电子发烧友...。
4. 多模态信息缺失:只输出深度点云,缺少RGB彩色图像,不利于后续AI模型做物体识别、语义理解,不利于具身智能的数据采集与模型训练。
正是这些痛点,让很多灵巧手硬件性能很强,却很难落地真实精细作业场景。行业迫切需要一款专为机器人末端优化的微型近距离3D感知设备。
ToF技术:机器人近距离感知的主流技术路线
ToF飞行时间成像技术,是当下近距离3D视觉的主流方案。工作原理简单科普:传感器发射调制光信号,光线打到物体表面反射回来,芯片计算光往返时间换算出物体与相机之间距离,快速输出一整幅画面每个像素点的深度数值,也就是深度图,再结合算法生成三维点云数据洛微科技。
对比结构光方案,iToF具备帧率高、动态响应好、抗运动模糊的优势,非常适配机械臂高速运动、动态抓取的场景;而关键在于硬件光学、算法调校,能不能把最小探测距离压到厘米级别,同时保障近距离下的测量精度。
洛微DM-Mini:面向具身灵巧操作的微型3D ToF相机
针对灵巧手、机械臂末端的感知难题,洛微科技推出DM-Mini微型3D ToF相机,专门针对具身智能末端感知场景做深度优化,补齐机器人精细操作的视觉短板。
核心硬件能力
超近距探测:工作距离覆盖4cm‑1m,打破传统深度相机的近距盲区,灵巧手贴近物体作业时依旧可以获取稳定深度信息,支持末端防碰撞检测,避免机械手磕碰工件与环境。
毫米级测量精度:在0.5‑1m典型工作区间,实现4mm深度测量精度,为工件定位、姿态解算、抓取点位计算提供可靠三维数据,满足小件抓取、精密装配对定位精度的硬性要求。
极致小型轻量化:机身尺寸60×29×30mm,整机重量约80g,体积小巧轻便,可以直接安装在灵巧手手掌、机械臂手腕等空间受限位置,降低对机械臂运动惯量的影响,解决末端安装难题;具备IP54防护,‑20℃~60℃宽温运行,适配工业复杂工况。
多模态高速输出:30fps高帧率实时输出深度图,同步输出RGB彩色图像,支持SerDes高速接口远距离稳定传输,可集成IMU单元,深度、图像、姿态数据融合,更适配机器人数据采集与AI训练需求。
典型落地应用场景
1. 人形机器人灵巧手作业:部署在灵巧手末端,完成小件物品抓取、物体分拣、物件摆放,实现手眼协同;
2. 工业协作机械臂:精密零部件装配、小件上料,近距离识别工件位置,辅助机械臂调整姿态;
3. 机器人数据采集:同步获取RGB+深度多模态数据集,为具身大模型训练提供真实物理世界三维素材;
4. 末端安全防护:近距离实时感知周边障碍物,实现灵巧手周界防碰撞,提升人机交互作业安全性。
写在最后:感知升级打开具身智能落地之门
具身智能的竞争,不止是大模型算法的比拼,硬件感知层的突破同样至关重要。算法再优秀,如果传感器拿不到高质量、近距离的真实三维数据,机器人精细操作就无从谈起。 以洛微DM-Mini为代表的微型近距3DToF相机,解决了机器人末端“看得近、看得准、装得上”三大难题,打通灵巧手从实验室原型走向产业落地的感知环节。未来,随着近距离3D感知硬件持续迭代,会有越来越多机器人真正拥有类似人类的手眼能力,走进工业制造、服务、科研等更多场景。