公司新闻

搜索

新闻类型

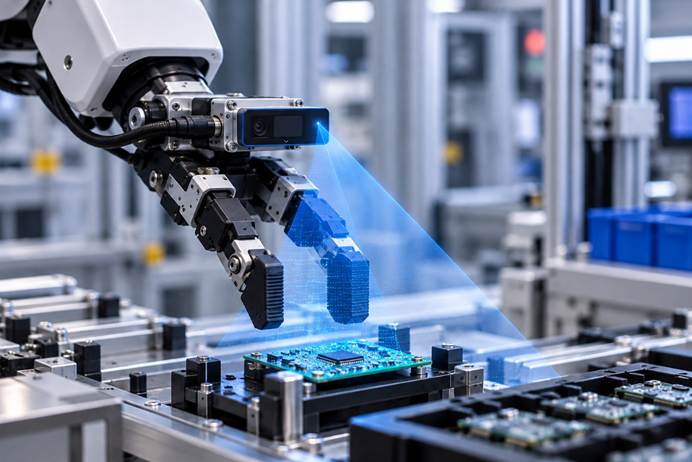
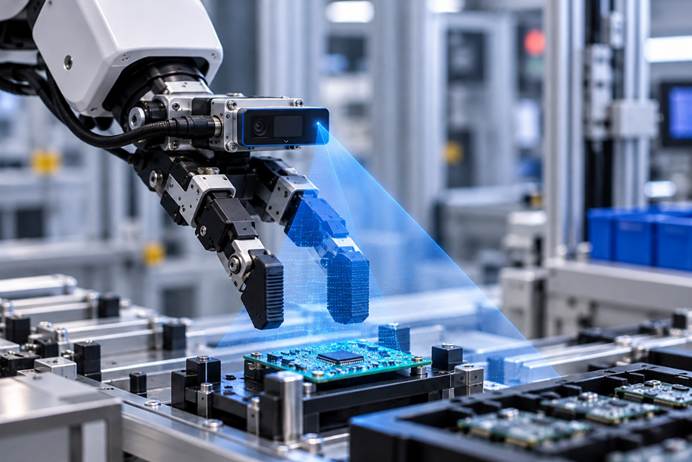
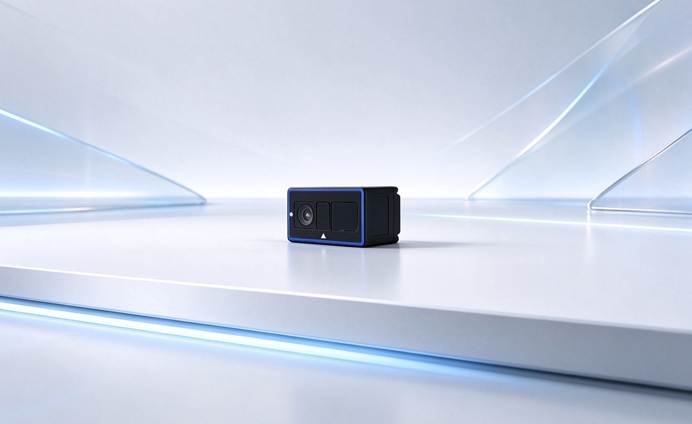
大模型读完了整个互联网,机器人却还缺一本“操作手册”——力、滑、触、错、改,这些经验网上几乎没有。具身智能的瓶颈正从模型转向数据:触觉手套、第一人称视觉、动作捕捉、真机遥操作、肌电信号、仿真合成……八条数据采集路线各补一块拼图。而在灵巧手最贴近物体的“最后几厘米”,传统3D相机体积大、近场有盲区。洛微DM-Mini以60×29×30mm、约80g的机身,实现0.04m起测、0.5–1m精度4mm的RGB-D输出,补上的正是灵巧手末端近场感知这一环。
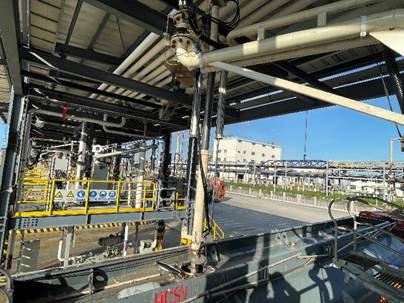
在化工、粮油、危废储运、灌装下料等自动化作业场景中,罐口精准定位是物料对接、自动灌装、卸料机械手作业的关键一环。随着自动化升级需求提升,市面上3D视觉定位方案种类繁多、性能差异大,不少企业在设备选型时容易只看价格,忽略实际工况适配性,上线后出现定位漂移、强光失效、设备易损、集成困难等问题。罐口定位3D视觉选型,核心要围绕精度、环境适配、稳定性、兼容性、综合成本五大维度综合评估,下面结合行业实际需求拆解选型要点,帮大家避开选型误区,选到适配场景的3D视觉方案。
近些年,具身智能迎来快速发展,人形机器人、协作机械臂、灵巧手从实验室走向工业、家庭等真实场景。很多人关注机器人的行走能力、大模型大脑,却容易忽略一个关键环节:机器人想要像人一样完成捏取小零件、分拣物件、精密装配这类精细动作,末端的近距离三维感知能力,才是决定操作成败的核心基础。
近年来,具身智能与人形机器人发展迅猛,机器人正从“能走、能看”迈向“能抓、能操作”。支撑这一跃迁的关键在于腕部3D相机的广泛应用——通过“手眼协同”实现近场精细感知。相较于传统全局视觉,“眼在手上”的腕部相机克服了遮挡问题,提升操作精度。尤其以DM-Mini3DToF为代表的微型3D相机,凭借轻量化设计、0.04m起深度感知、高精度多模态数据输出及高速串行接口,有效解决近场视觉盲区与动态抓取难题,广泛应用于灵巧手、双臂协同与狭小空间作业。其同步输出的RGB-D数据更成为训练机器人操作大模型的核心“燃料”。未来,随着视觉感知向指尖下沉,机器人将真正实现“看得近、操得准”,加速迈向自主操作的新阶段。
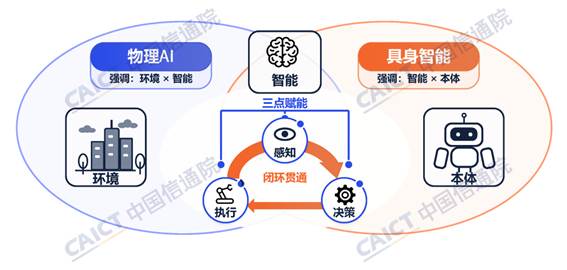
报告系统梳理了具身智能的技术内涵、产业进展、应用落地、评测体系与治理趋势,重点分析其从“实验室”走向“实训场”的关键进展与挑战,为理解2026年具身智能发展态势提供参考。
ToF深度相机正在从单一感知器件演变为多场景智能感知的核心基础设施。从移动机器人的dToF补盲模组,到工厂车间的3D拆垛系统,再到机场的智能客流分析平台,ToF技术以其主动红外测距、稠密深度输出、低算力开销的特点,覆盖了0.2~8米这一最广泛的中近距感知需求。

联系我们

填写表格以获取有关 LuminWave 的更多信息。

我们会尽快回复您。

联系电话:

联系我们

我们的销售代表将及时回应并协助您。