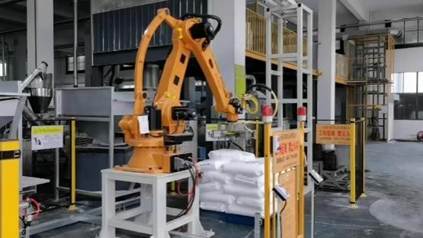
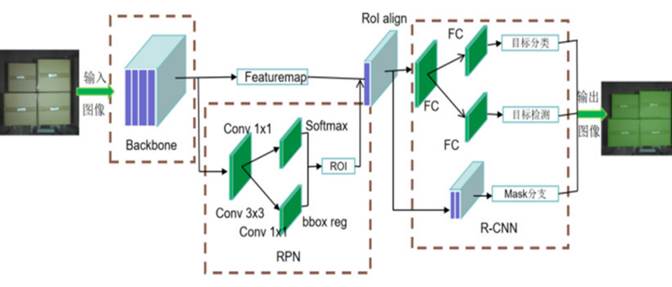
在烟草、化工、食品、物流仓储车间,托盘上堆叠的纸箱、编织袋等物料源源不断,拆垛是入库和转运环节的高频作业。传统机器人拆垛大多依靠人工示教编程,只能处理固定品规、标准码放的垛型。一旦遇到混码堆放、箱体角度偏移或包装外观多变的货物,就很容易抓取失败。3D视觉引导拆垛技术的出现,让机器人真正“看懂”了不同形态的货堆。然而,一个容易被忽视的事实是:同样是拆垛,规整纸箱垛、编织袋软包垛和多SKU混垛对3D视觉相机的要求截然不同。本文将分三类场景拆解其技术难点与视觉相机的差异化要求,并简述洛微拆垛3D相机在各场景中的适配能力与现场效果。